Il Robot Operating System (ROS) non è un vero e proprio sistema operativo, ma un middleware modulare e adattabile che facilita la costruzione di sistemi robotici complessi. Negli anni, si è evoluto in un ecosistema ricchissimo di algoritmi, utility e applicazioni.
L’Evoluzione da ROS 1 a ROS 2
ROS 1 ha rivoluzionato il settore grazie a librerie per la navigazione autonoma, la simulazione e il controllo. Tuttavia, presentava limiti critici:
- Affidabilità: Difficoltà nella trasmissione dati su reti instabili (come WiFi o satelliti).
- Centralizzazione: La presenza del ROS Master rappresentava un “single point of failure” (punto di fallimento singolo); se il Master cadeva, l’intero sistema smetteva di funzionare.
- Sicurezza: Mancanza di meccanismi di sicurezza integrati.
ROS 2 nasce per superare questi limiti, adottando lo standard industriale DDS (Data Distribution Service) per le comunicazioni, rendendolo adatto a casi d'uso critici e professionali.
Architettura e Differenze Chiave
Il passaggio alla versione 2 ha introdotto cambiamenti strutturali profondi:
| Categoria | ROS 1 | ROS 2 |
|---|---|---|
| Architettura di Rete | Basata su un server centrale (Master). | Peer-to-peer con scoperta automatica dei nodi. |
| Protocollo di Trasporto | Protocollo personalizzato su TCP/UDP. | Standard DDS con strati di astrazione. |
| Supporto OS | Principalmente Linux. | Multi-piattaforma: Linux, Windows, macOS. |
| Librerie Client | Scritte indipendentemente per ogni linguaggio. | Condividono una libreria core in C (rcl) per garantire coerenza. |
I Concetti Core: Nodi e Comunicazione
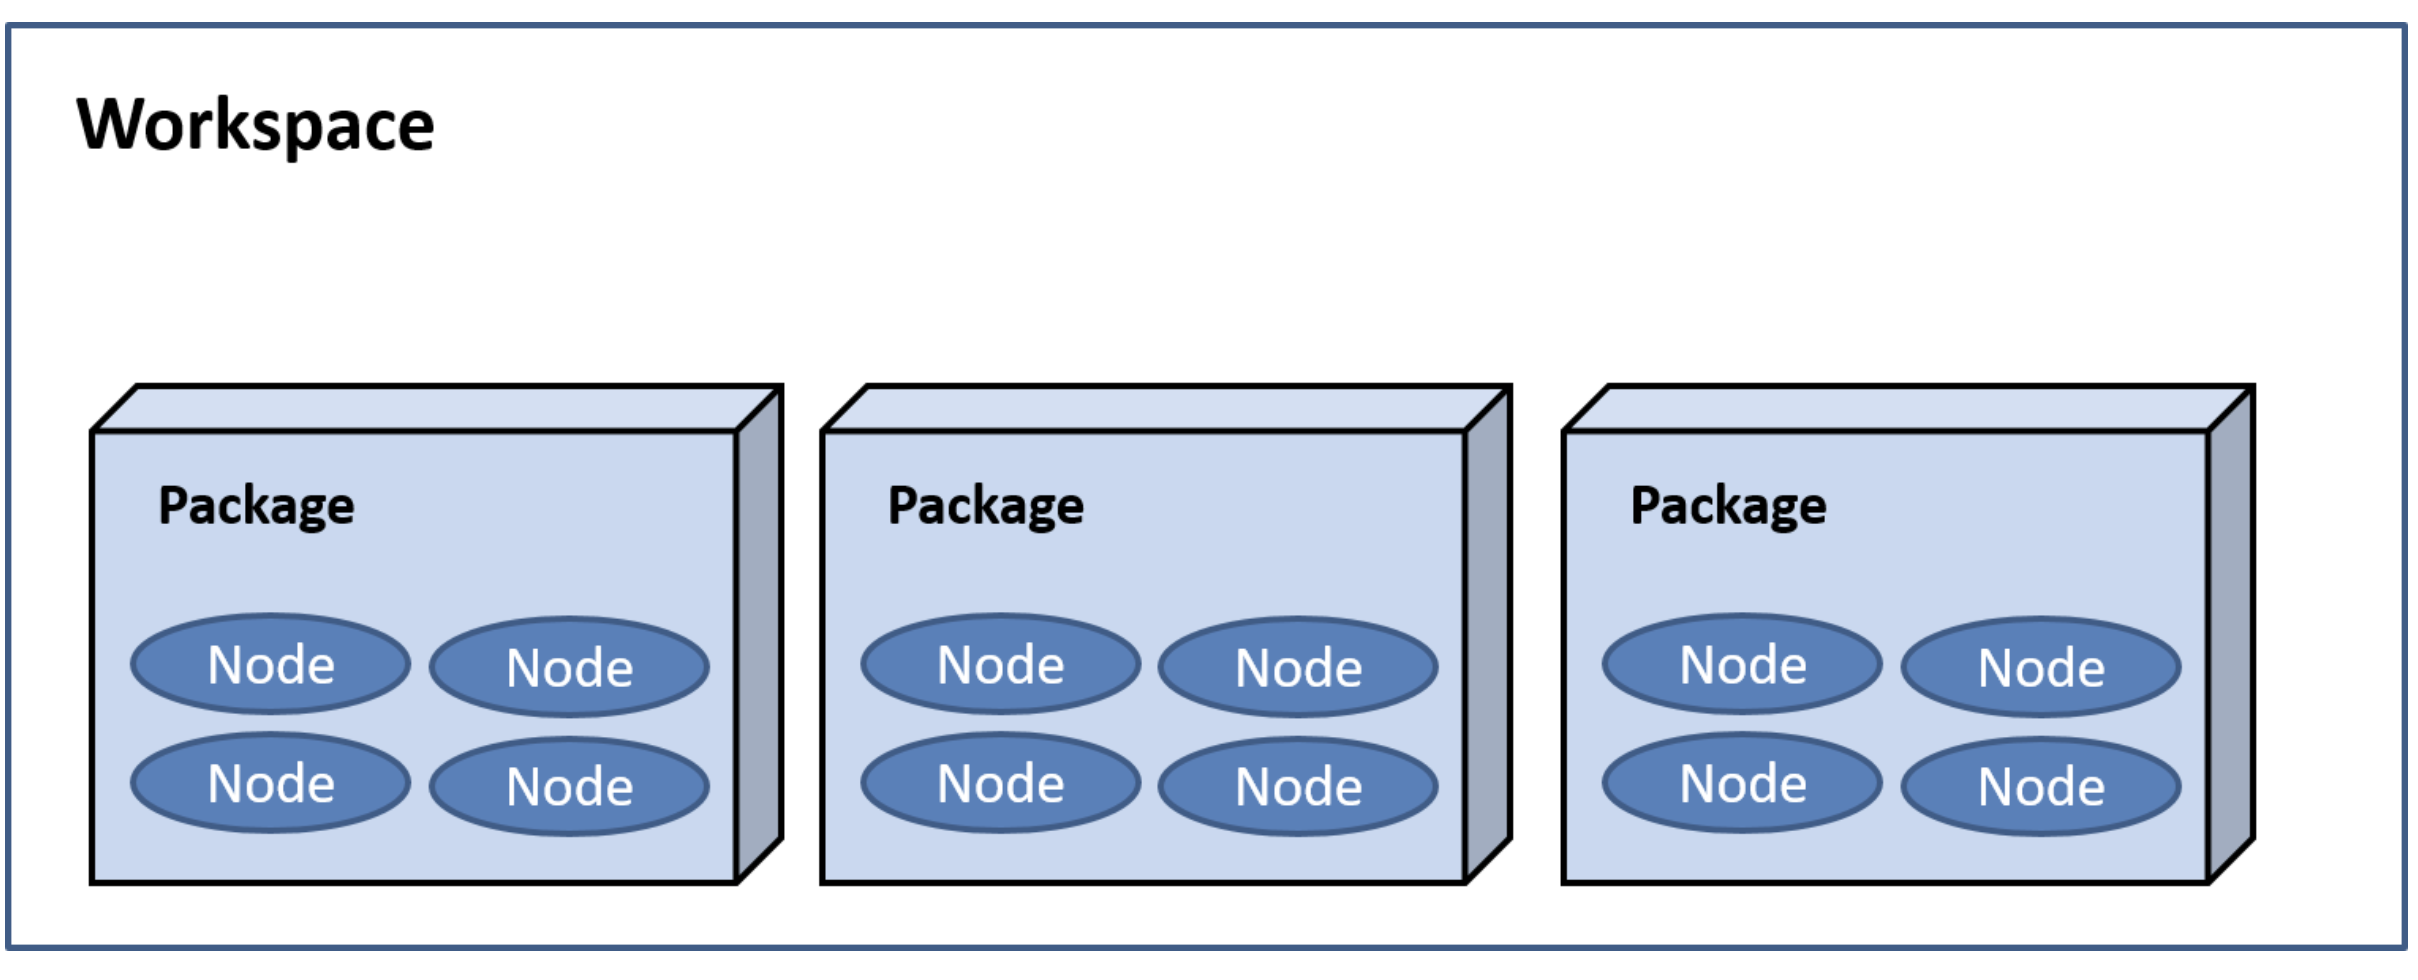
Il mattone fondamentale di un sistema ROS è il Nodo. Ogni nodo ha un ruolo modulare e specifico (es. gestire una telecamera, controllare i motori o processare dati sensoriali).
Modalità di Comunicazione
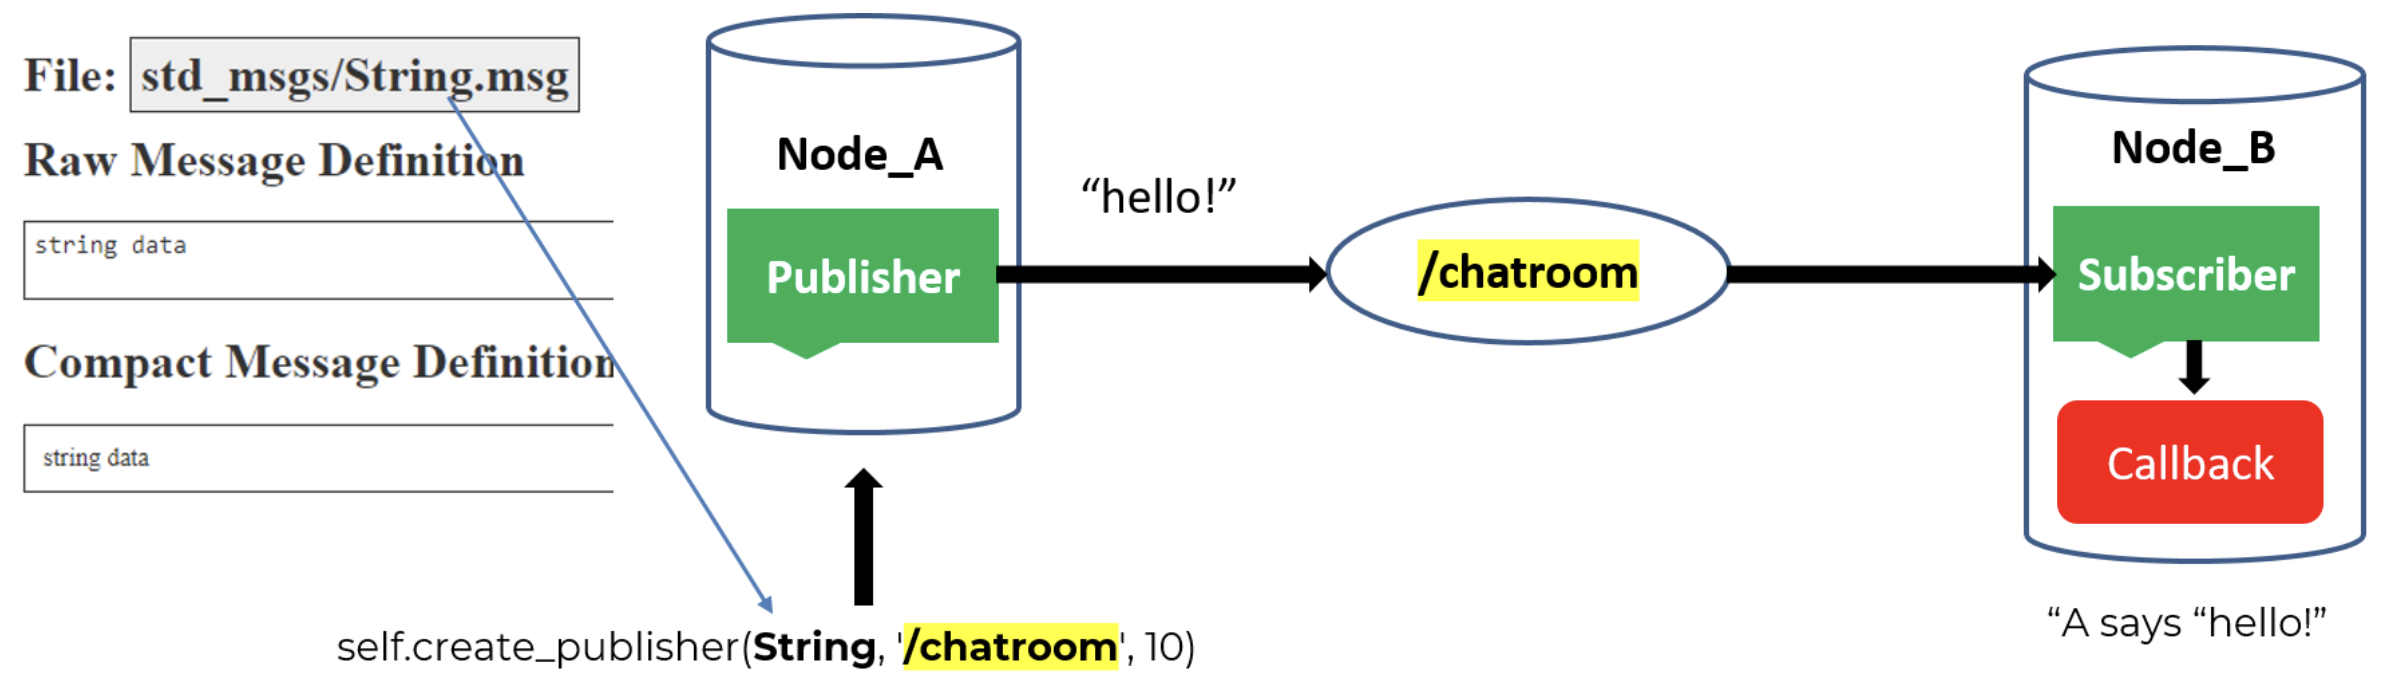
- Topic (Argomenti): Modello di comunicazione asincrona di tipo "chat room". Molti nodi possono pubblicare (Publishers) o ricevere (Subscribers) dati sullo stesso topic contemporaneamente. È ideale per flussi continui di dati come sensori laser o posizioni.
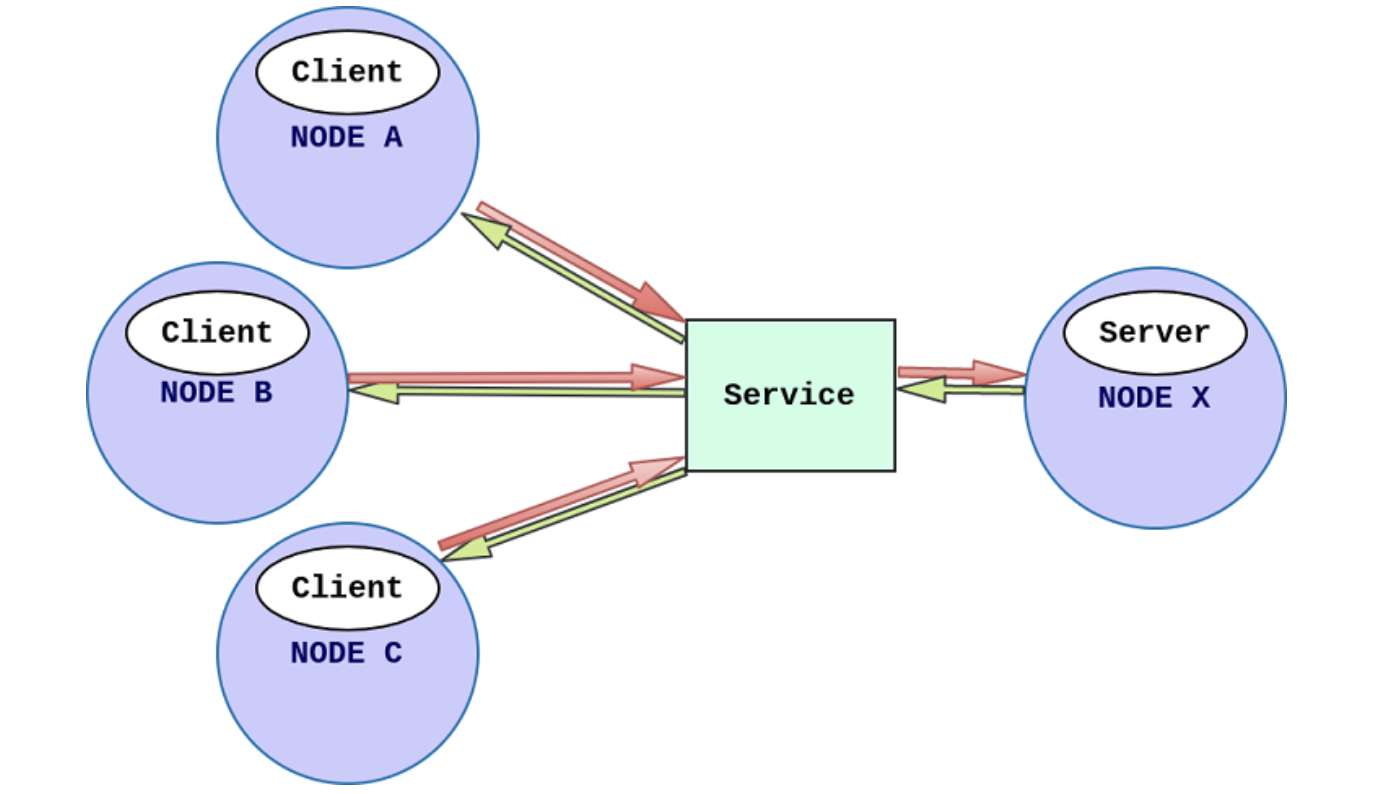
- Service (Servizi): Modello sincrono "chiamata e risposta" (call-and-response), simile a una procedura remota. Viene usato per operazioni rapide e deterministiche, come lo spawn di un robot in una simulazione. Esiste un solo server per ogni servizio, ma possono esserci più client.
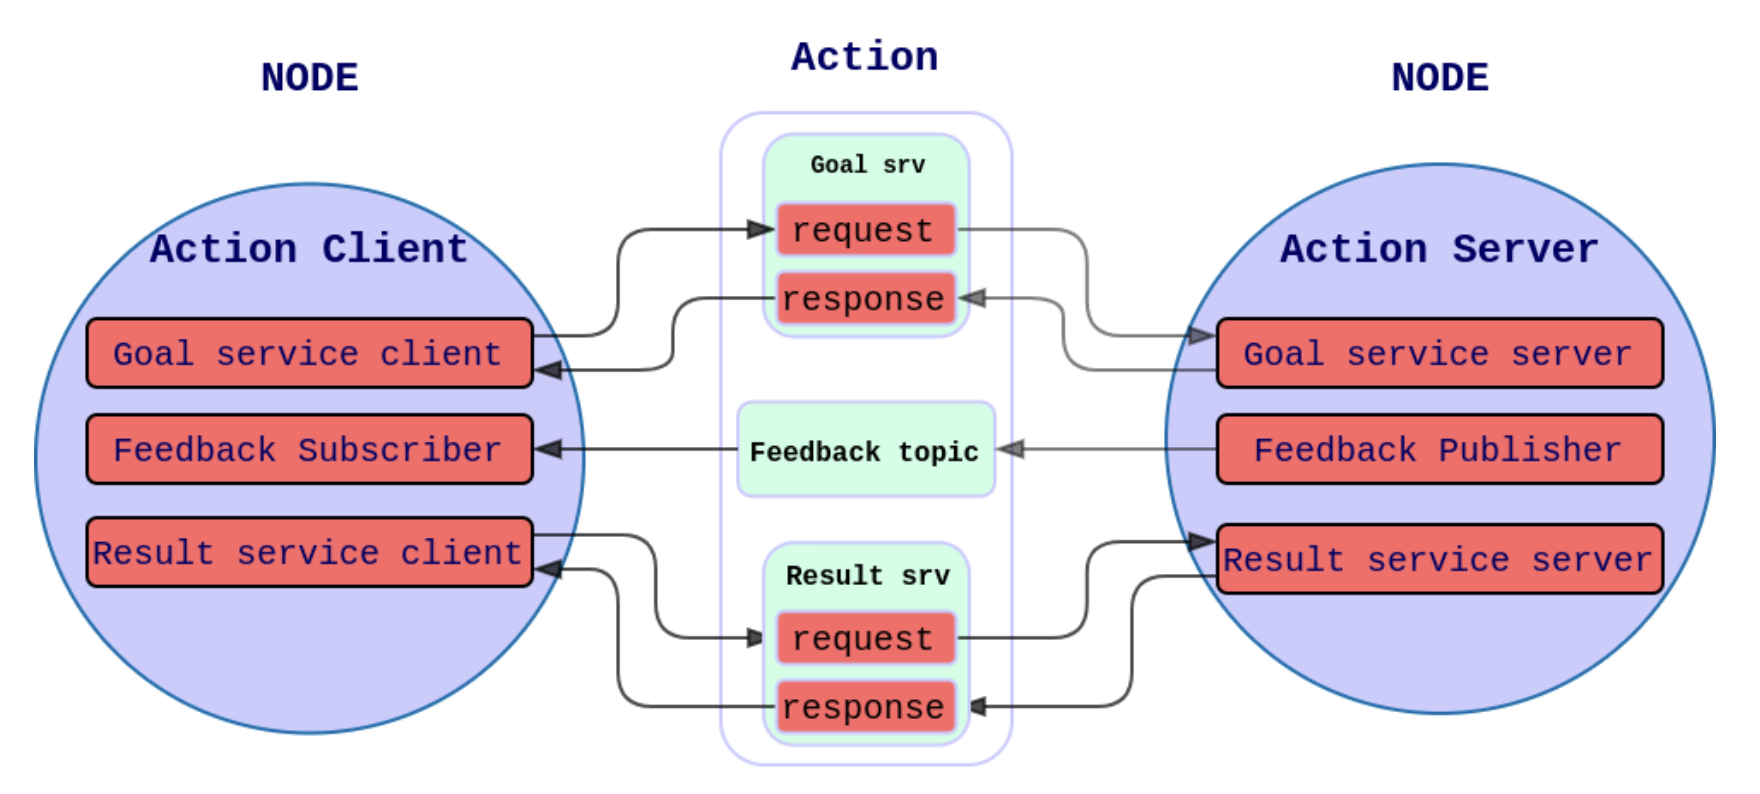
- Action (Azioni): Pensate per task a lunga durata che richiedono feedback costante o la possibilità di essere interrotti (preemption). Un esempio tipico è la pianificazione di un percorso in navigazione. Le azioni combinano internamente servizi (per obiettivi e risultati) e topic (per il feedback).
Esempio di uso delle action rispetto ai service
Uno scenario che si può osservare è la navigazione autonoma di un robot verso un punto dello spazio: l’azione permette di monitorare i metri rimanenti e annullare il movimento se compare un ostacolo imprevisto, laddove un servizio bloccherebbe il nodo client senza controllo in itinere.
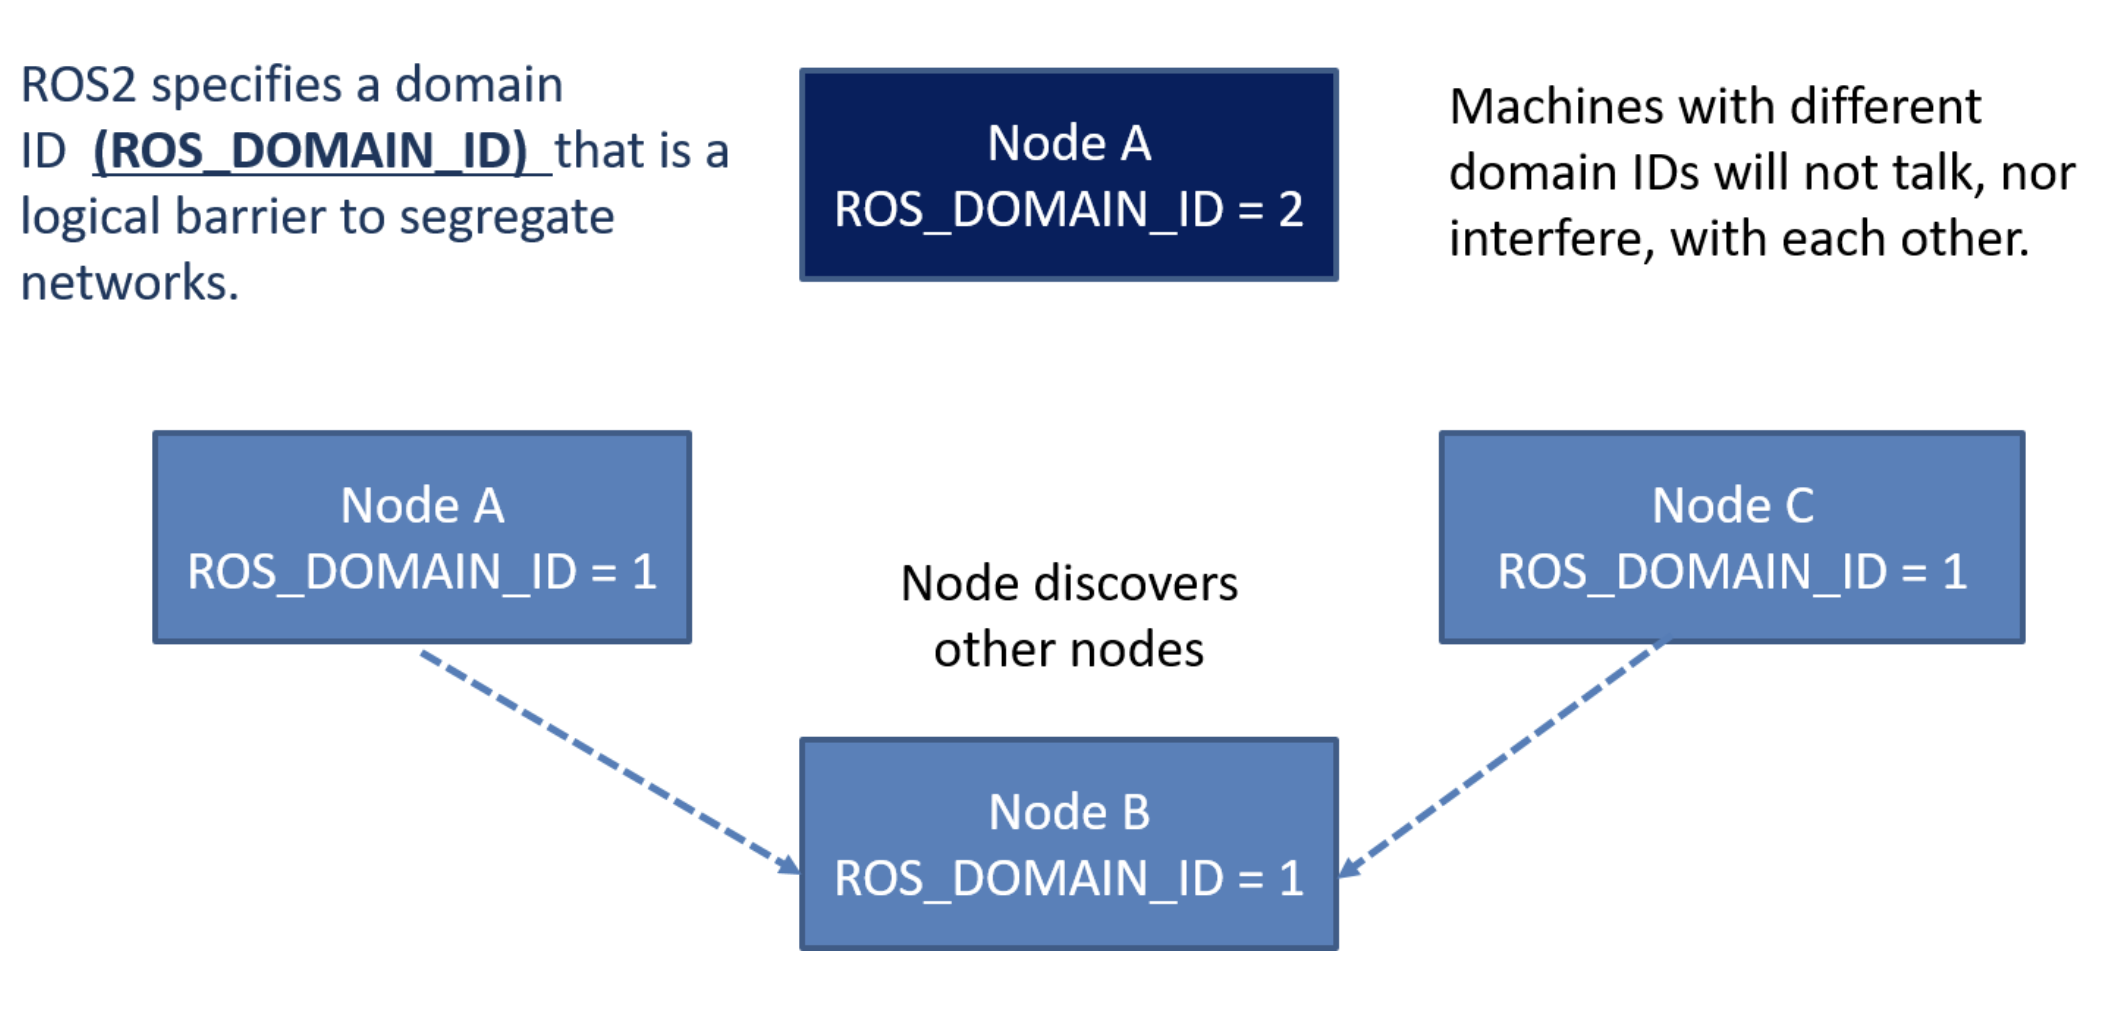
Segregazione della Rete: ROS_DOMAIN_ID
Attraverso la variabile d’ambiente ROS_DOMAIN_ID, ROS 2 permette di isolare logicamente diverse macchine sulla stessa rete. Nodi con ID diversi non comunicheranno tra loro, evitando interferenze in ambienti con più robot.
API Unificate
A differenza di ROS 1, dove le librerie per i diversi linguaggi venivano scritte da zero in modo indipendente, ROS 2 utilizza un’architettura a strati:
- RCL (ROS Client Library): È il “cuore” del sistema, scritto interamente in C. Essendo il C un linguaggio universale, funge da base comune.
- Wrapper specifici: Sopra questo cuore in C, vengono costruiti dei “gusci” (wrapper) per i linguaggi di alto livello:
- rclcpp: La libreria per chi programma in C++.
- rclpy: La libreria per chi programma in Python.
ROS 2 introduce la possibilità di scegliere come distribuire i nodi nei processi del sistema operativo, offrendo due approcci principali che sono illustrati di seguito.
Nodi in processi differenti
È l’approccio standard in cui ogni nodo (o gruppo di nodi) gira come un processo separato.
- Isolamento dei guasti (Fault Isolation): Se un nodo crasha, non trascina con sé gli altri processi, aumentando la robustezza del sistema.
- Debugging facilitato: È più semplice monitorare e risolvere problemi su singoli processi indipendenti.
Nodi nello stesso processo
ROS 2 permette di aggregare più nodi all’interno di un singolo processo.
- Basso overhead: Si risparmiano risorse di sistema non dovendo gestire molteplici processi.
- Comunicazione efficiente: I nodi possono scambiarsi dati molto più velocemente (spesso tramite puntatori alla memoria condivisa) evitando il passaggio dei dati attraverso la rete di sistema (DDS).
Scrivere un Nodo come Componente
In ROS 2, la best practice è scrivere i nodi come classi che ereditano dalla classe base Node. Questo approccio trasforma il codice in un modulo riutilizzabile (un componente).
- Ereditarietà: Il componente eredita tutte le funzionalità fondamentali di ROS dalla classe principale.
- Modularità: Essendo una classe, può essere importata e utilizzata facilmente da altri script.
- Funzionalità Interne: All’interno della classe del componente è possibile creare publisher, subscriber, server e client.
Deployment del Componente
Una volta scritto il componente, bisogna decidere come caricarlo ed eseguirlo nel sistema. Esistono diverse modalità:
Tramite API di Servizio di ROS 2:
Si possono caricare i componenti dinamicamente all’interno di un processo contenitore già esistente utilizzando:
- Chiamate ai servizi: Inviare una richiesta per caricare il componente.
- Strumenti da riga di comando (CLI): Usare comandi specifici nel terminale per il caricamento.
- File di Launch: Automatizzare il caricamento dei componenti tramite script di avvio.
Metodi Alternativi:
- Composizione Manuale: Scrivere un programma “contenitore” personalizzato che istanzia i nodi direttamente nel codice.
- Esecuzione Standalone: Far girare il componente come un normale eseguibile indipendente (il metodo classico di ROS 1).
Parametri e File di Launch
- Parametri: Consentono di configurare i nodi a runtime senza dover ricompilare il codice. ROS 2 utilizza un sistema di parametri decentralizzato. Per gestire configurazioni complesse, si usano file YAML, più leggibili e strutturati.
- File di Launch: In sistemi complessi con decine di nodi, sarebbe impossibile avviarli manualmente uno per uno. I file di launch (scritti in Python in ROS 2) automatizzano l’esecuzione, definendo quali programmi avviare, con quali argomenti e come mappare i topic.